Une force de préhension équilibrée avec le vérin pneumatique MHS3
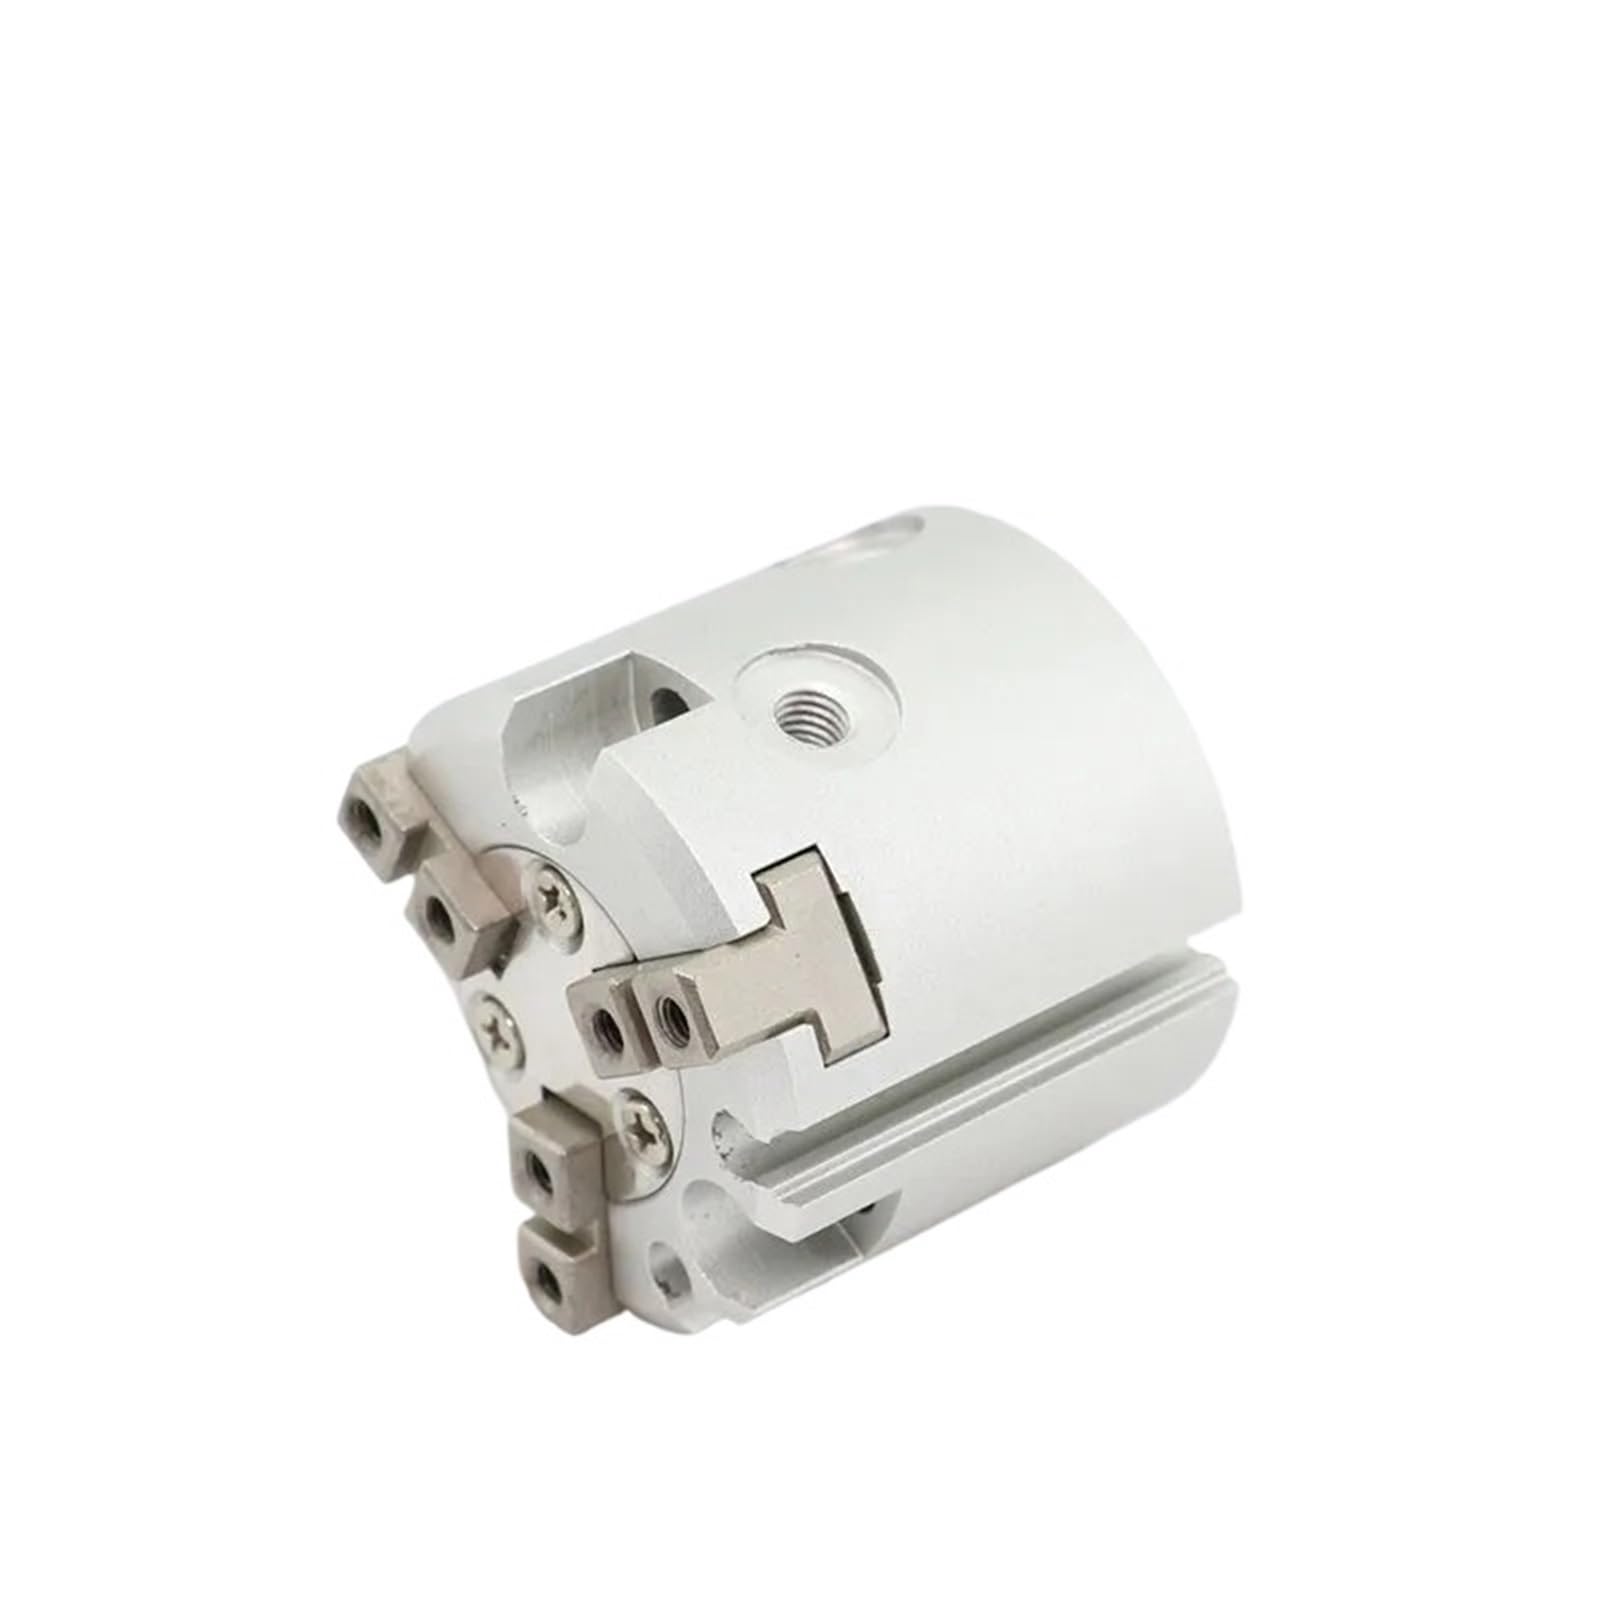
La performance d'un système robotique dépend de sa capacité à saisir les composants sans défaillance. Le vérin pneumatique à double effet MHS3-16D répond à cette exigence en offrant un guidage parallèle ultra-précis. Ses 3 doigts agissent simultanément pour envelopper la pièce, éliminant ainsi les risques de glissement ou de déformation matérielle.
Avantages mécaniques pour votre productivité
- Mécanisme parallèle rigide : Maintient une trajectoire rectiligne des doigts pour un positionnement répétable au micromètre près.
- Actionnement à double effet : Contrôle total de la pression à l'ouverture comme à la fermeture pour s'adapter aux pièces fragiles.
- Compacité de la série MHS : Intégration aisée sur les bras robotisés légers et les modules de Pick and Place.
Ce système de préhension pneumatique permet d'ajuster précisément l'effort exercé, garantissant une intégrité totale des pièces manipulées en milieu industriel rigoureux.